 Катушка
R–L-параметры катушки управления
Сопротивление и индуктивность катушки измеряются при заданной частоте и затем проверяются на упрощённой модели без магнитопровода и с ним.
Кочнев В. А. · ЭЛ-12м-25 КПКафедральная витрина · НИУ «МЭИ»
Второй семестр · мультифизика и доказательство
Второй семестр продолжает первый дополнительными механическими измерениями, моделью магнитной системы в COMSOL, связанной моделью MATLAB/Simulink, расчётом динамики срабатывания и расширенным анализом нагрева внутри корпуса.
Полное задание
Объединить эксперимент, COMSOL и MATLAB/Simulink в верифицируемую мультифизическую модель электромагнитного аппарата.
Определить массы подвижных деталей, жёсткости контактных и возвратных пружин, ходы, воздушные зазоры, провалы контактов и уточнённые R–L-параметры катушки в разных состояниях магнитопровода.
Экспериментально построить противодействующую механическую характеристику. В MATLAB/Simulink с использованием блоков Simscape задать массы, жёсткости, начальные деформации и ограничения хода, затем сопоставить расчётную характеристику с экспериментальной.
Смоделировать катушку, магнитопровод и короткозамкнутый виток; обосновать свойства материалов, воздушные зазоры, возбуждение, граничные условия и сетку.
Получить в COMSOL зависимости силы и потокосцеплений катушки и короткозамкнутого витка от воздушного зазора и токов. Подготовить согласованные многомерные таблицы интерполяции для передачи в MATLAB/Simulink.
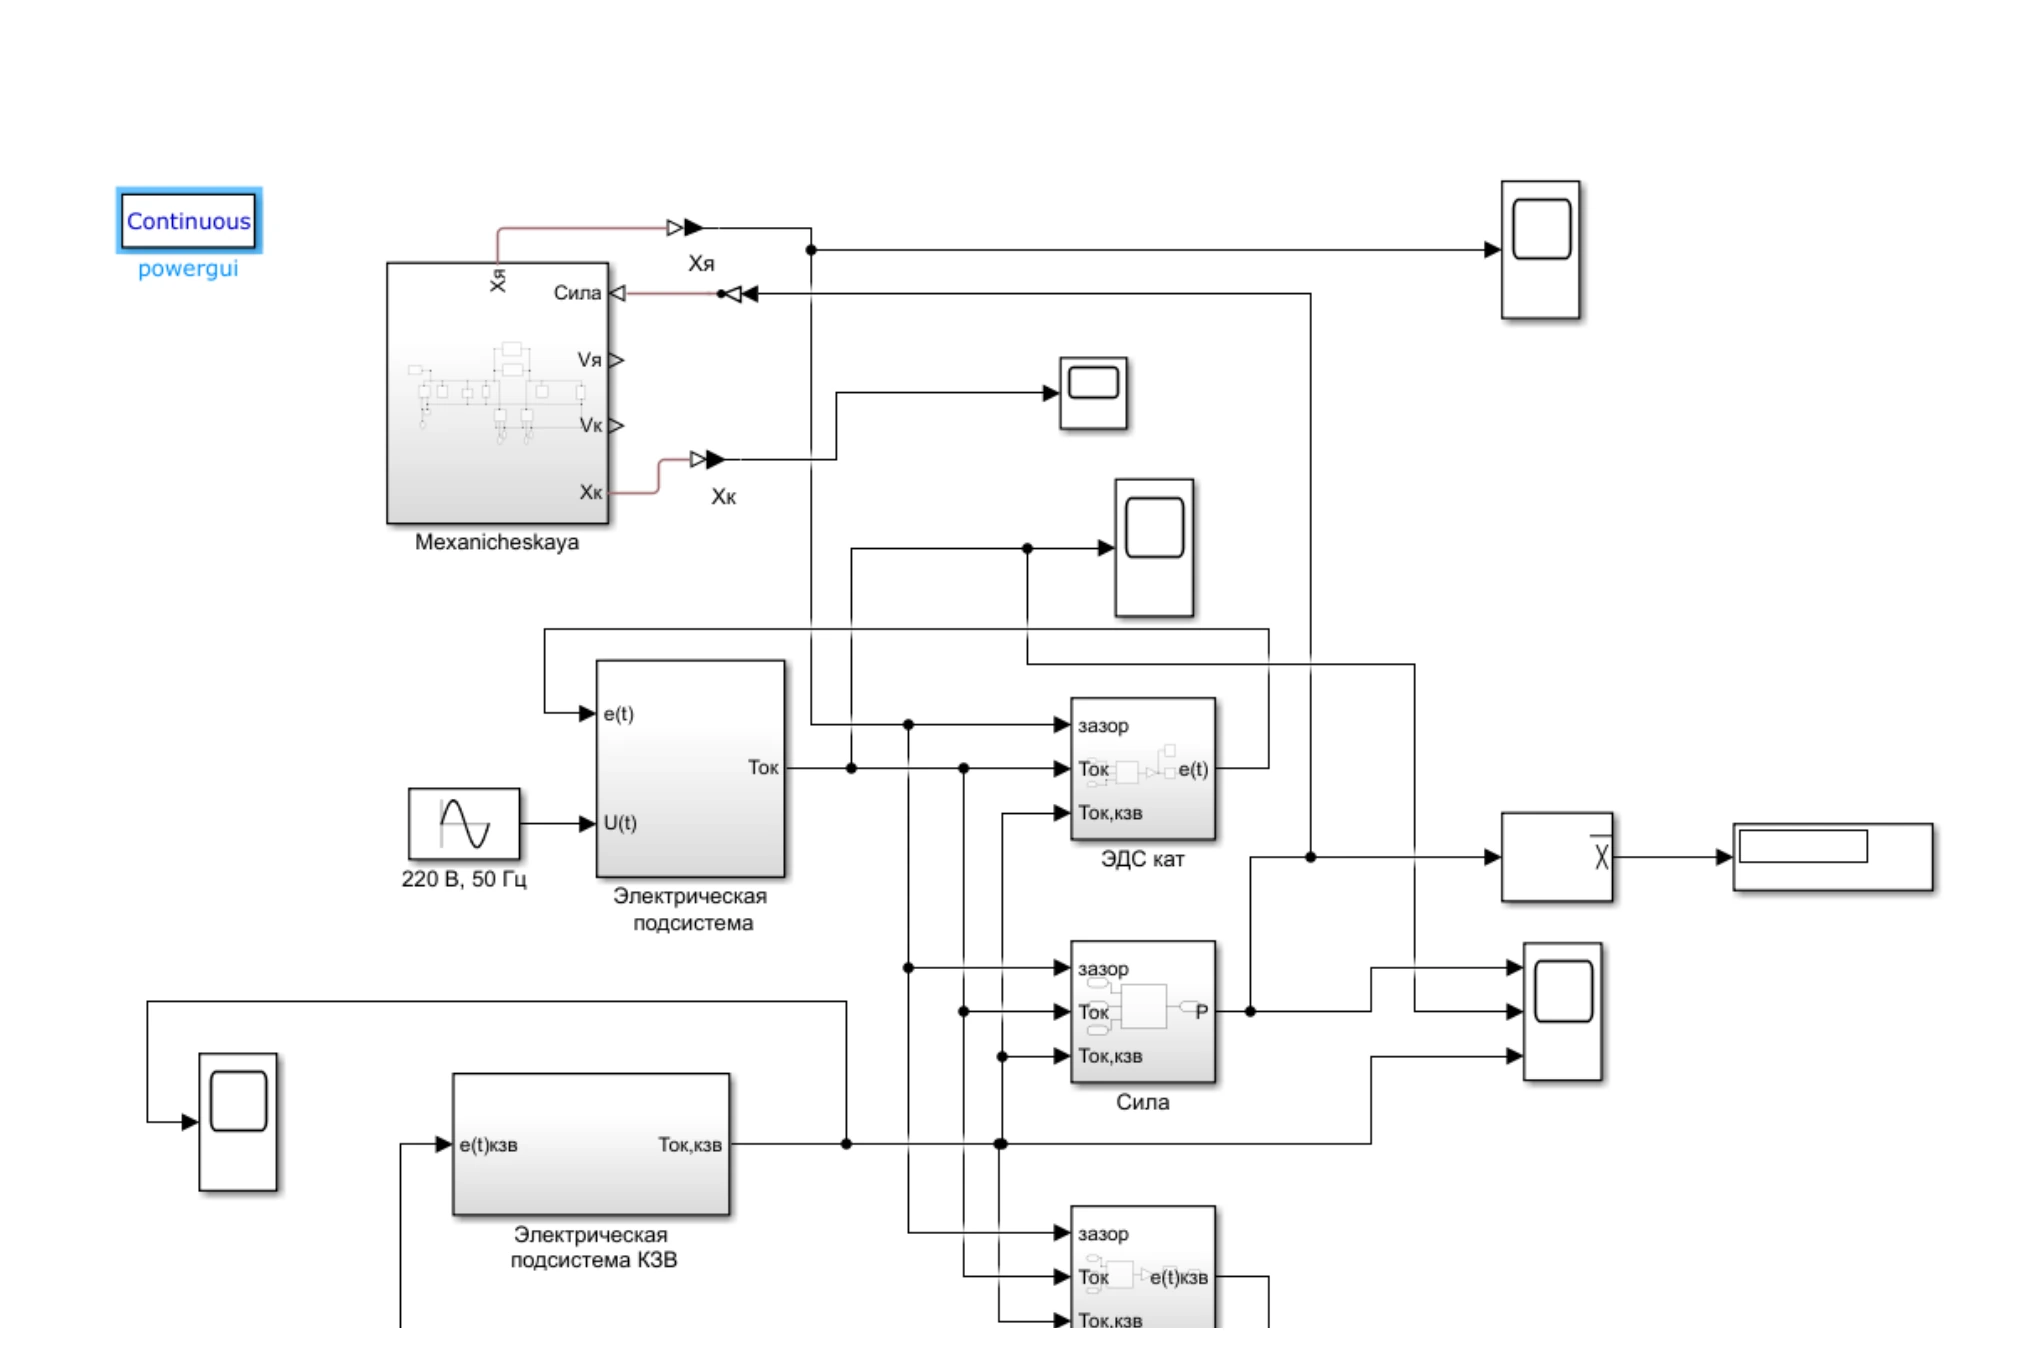
Объединить электрическую цепь катушки, цепь короткозамкнутого витка, блоки ЭДС и электромагнитной силы с механической подсистемой. Проверить размерности, знаки, начальные условия и работу таблиц COMSOL во всём диапазоне хода.
Рассчитать временные зависимости тока катушки, тока короткозамкнутого витка, электромагнитной силы и перемещения якоря; определить время включения и отпускания, исследовать влияние зазора, массы и параметров пружин.
Расширить модель контактно-токоведущей системы до аппарата внутри корпуса, при необходимости добавить воздух и естественную конвекцию, исследовать номинальный и кратковременные режимы.
Сопоставить экспериментальную и Simulink-механическую характеристики, тяговые характеристики COMSOL и MATLAB, а также расчётные и измеренные времена срабатывания. Оценить расхождения, чувствительность и границы применимости модели.
Инструменты семестра
Критерий инженерной работы
Результат должен быть связан с конкретным аппаратом, исходными данными и проверяемой постановкой.
Результаты студентов
Примеры показывают ключевые этапы эксперимента, проектирования и моделирования.
КатушкаСопротивление и индуктивность катушки измеряются при заданной частоте и затем проверяются на упрощённой модели без магнитопровода и с ним.
Кочнев В. А. · ЭЛ-12м-25 Массы
Отдельное взвешивание ходовой части и контактов задаёт инерционные параметры механической подсистемы Simscape.
Кочнев В. А. · ЭЛ-12м-25 Пружины
Размеры, начальная деформация и экспериментальная жёсткость пружин определяют противодействующую механическую характеристику.
Кочнев В. А. · ЭЛ-12м-25 Simscape
Массы, пружины, упоры, воздушный зазор и ход контактов собраны в физическую схему, параметры которой взяты из измерений.
Козеной М. Ю. · ЭЛ-12м-25 Эксперимент ↔ Simulink
Механическая характеристика, рассчитанная по параметрам пружин и ходовой части, сопоставлена с характеристикой, построенной по экспериментальным данным.
Козеной М. Ю. · ЭЛ-12м-25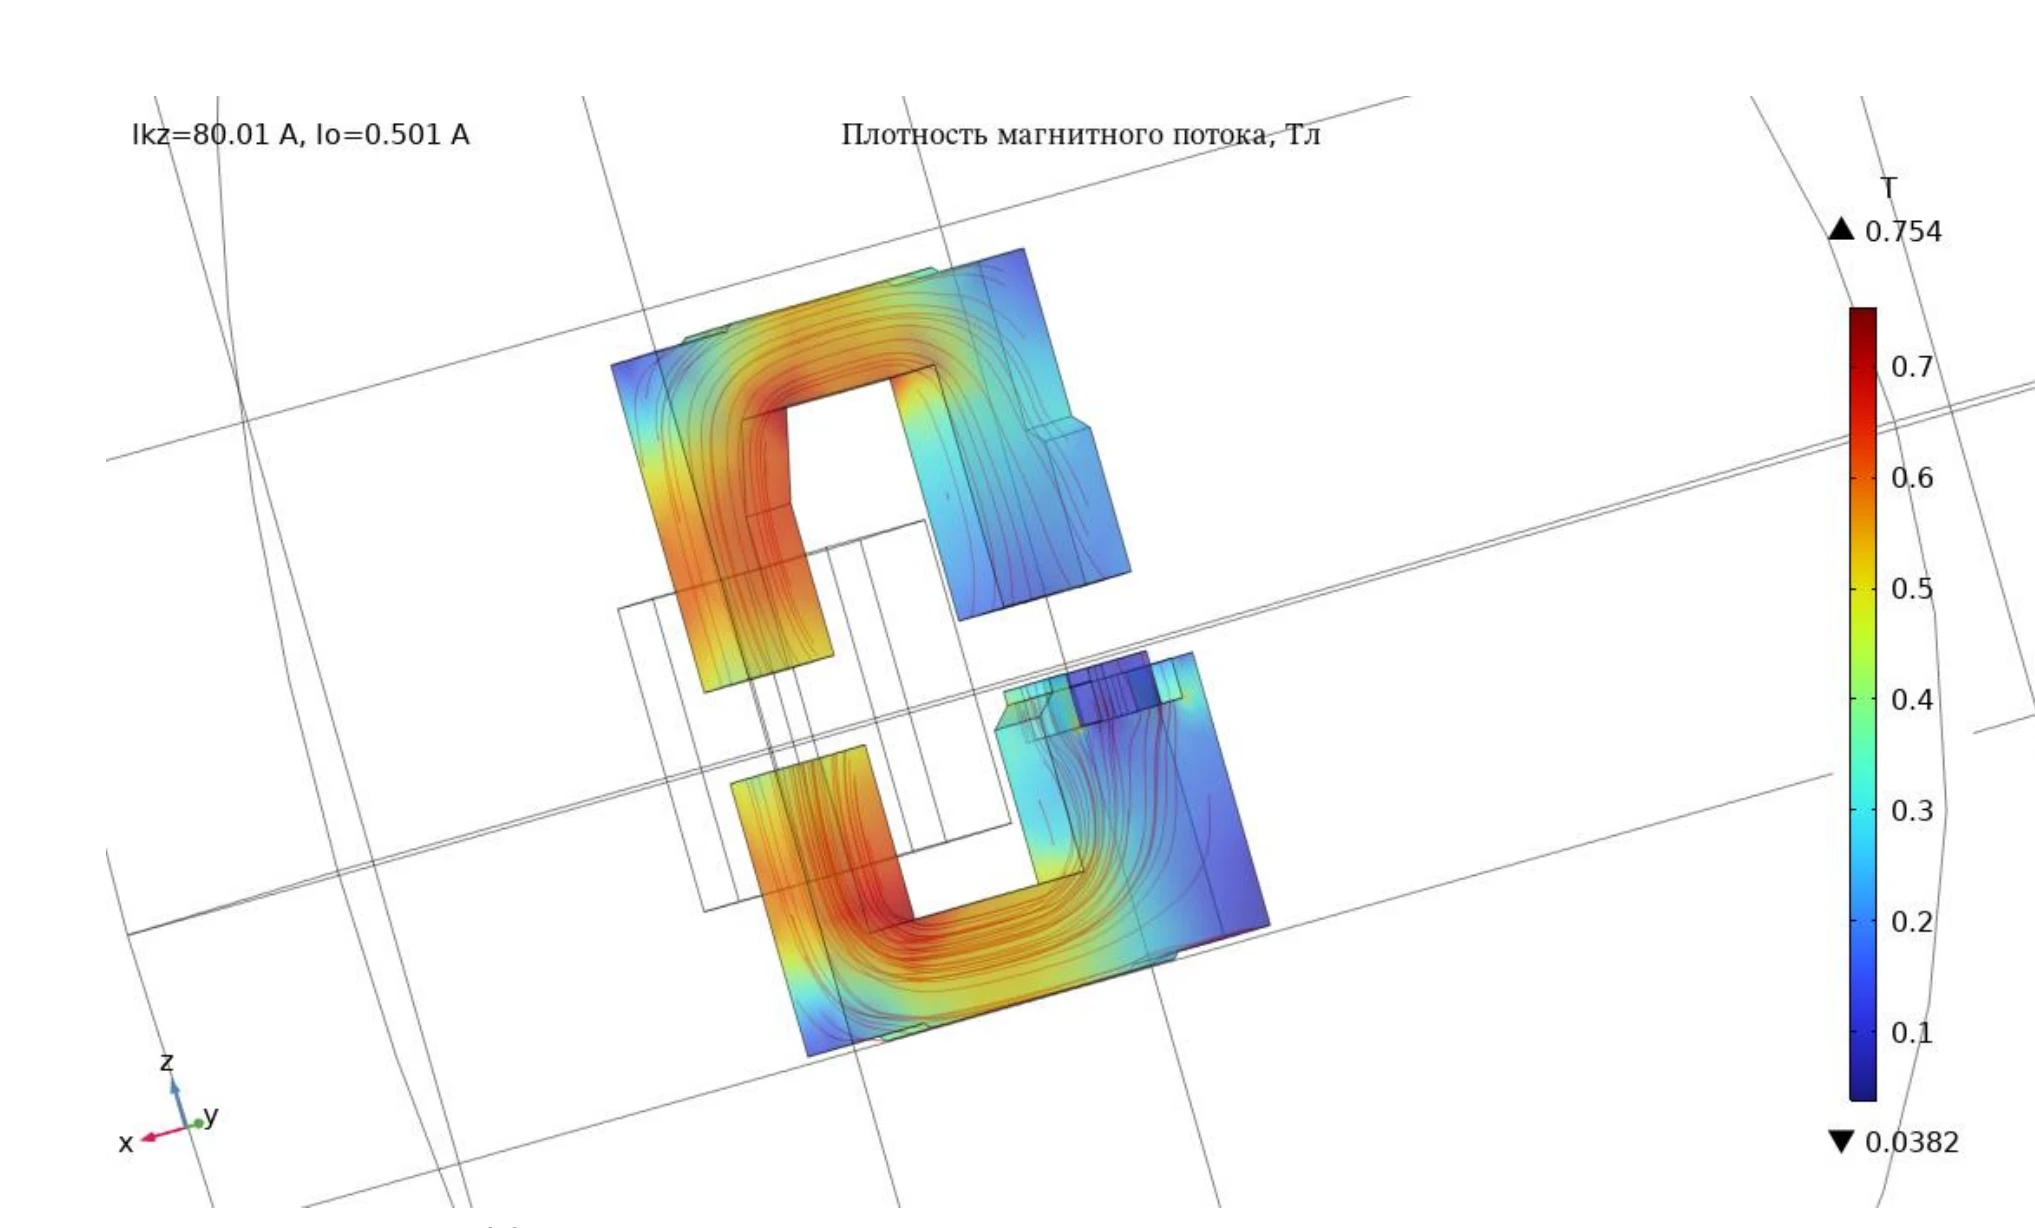 COMSOL
Полевая модель показывает распределение плотности магнитного потока, локальные насыщенные участки и влияние воздушного зазора.
Игнатьев Т. Р. · ЭЛ-12м-25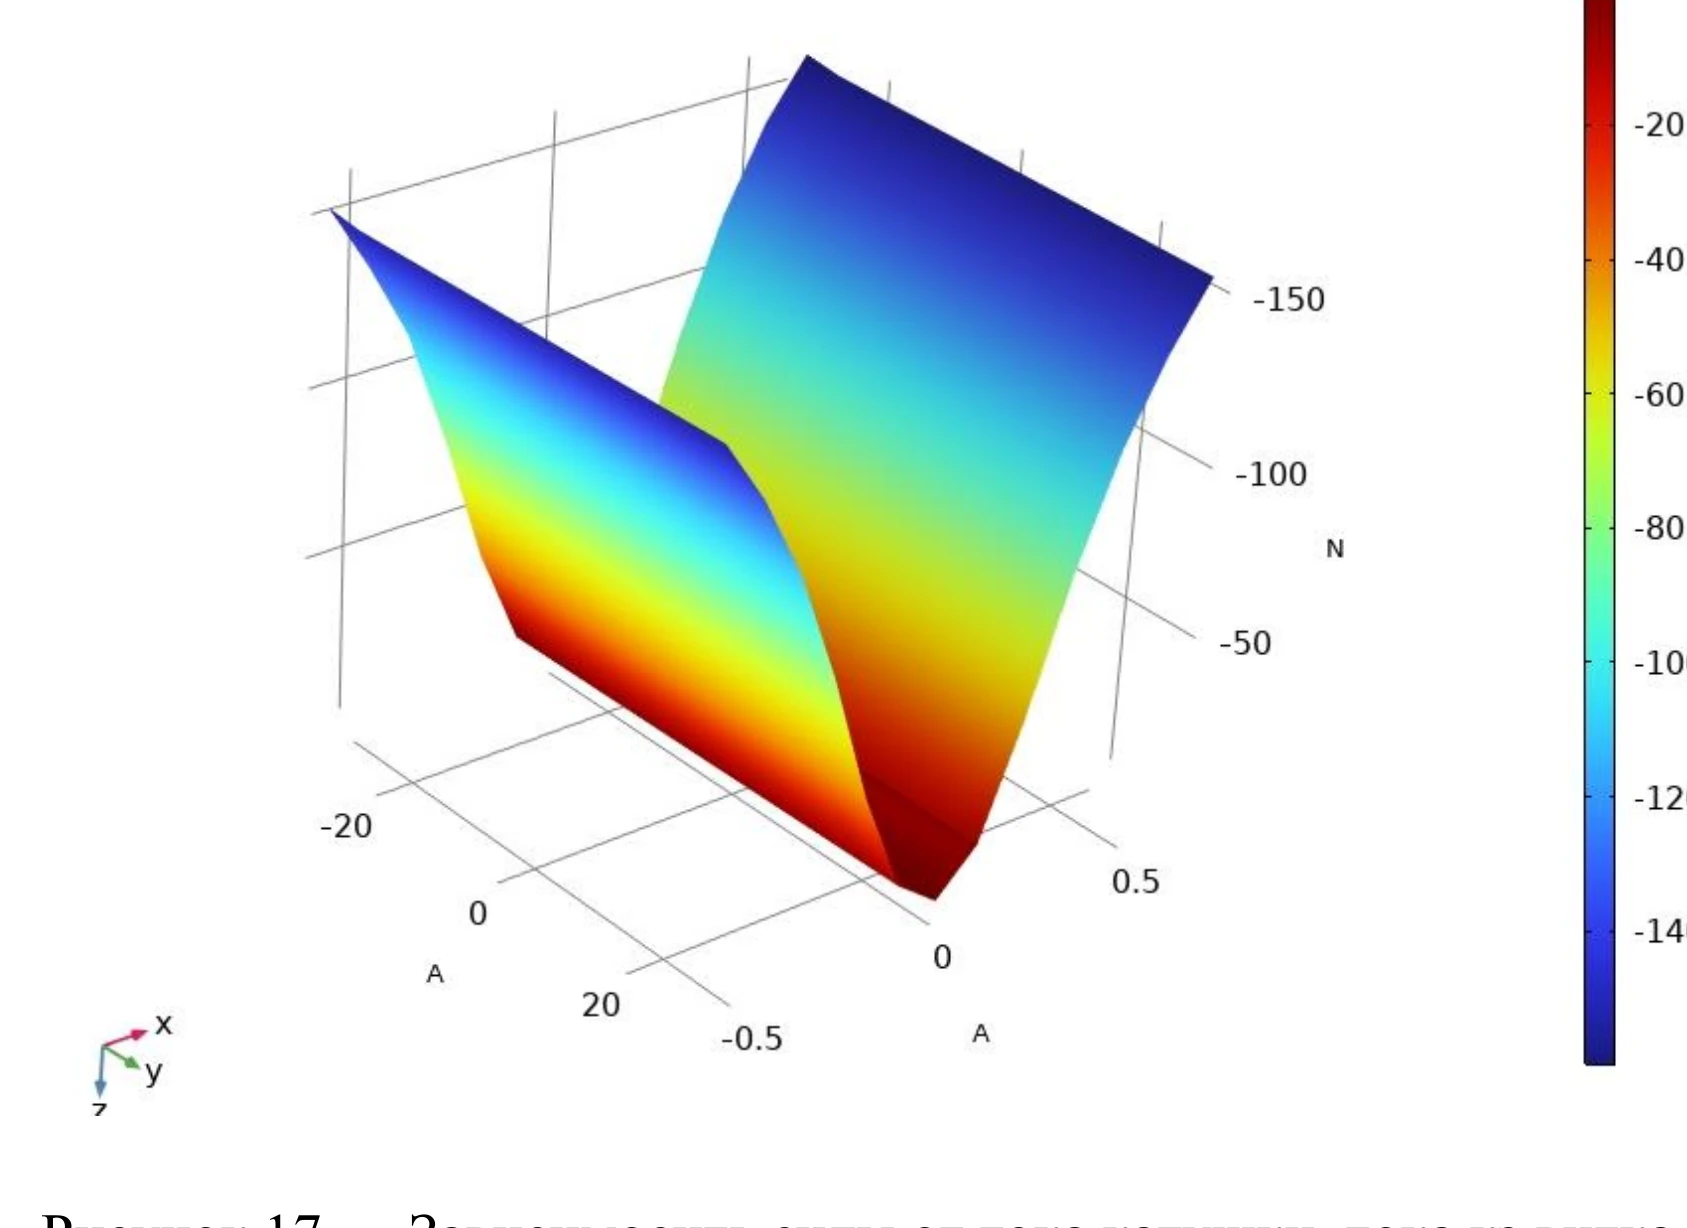 COMSOL → Simulink
Зависимость силы от тока катушки, тока короткозамкнутого витка и положения якоря экспортируется в многомерную таблицу Simulink.
Поляков К. Ю. · ЭЛ-12м-25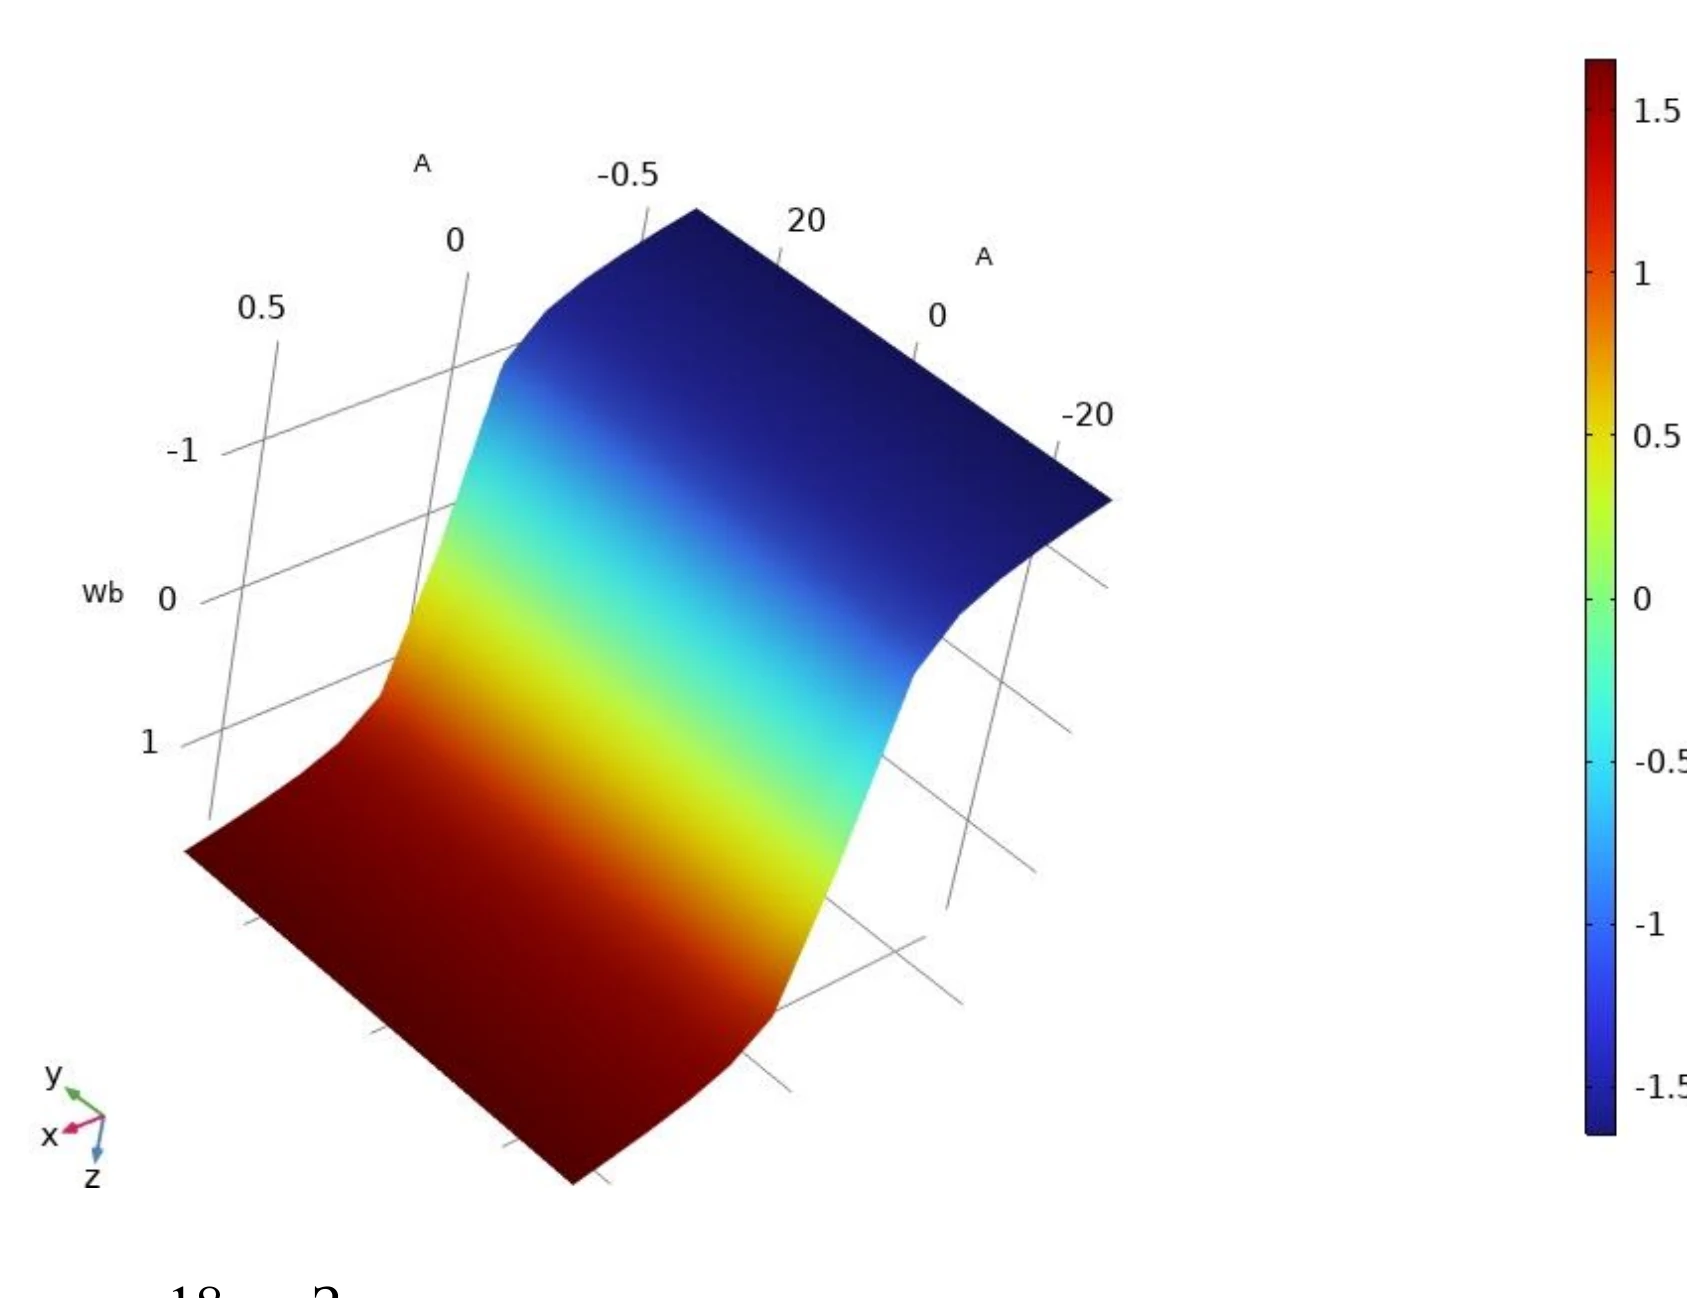 COMSOL → Simulink
Потокосцепление катушки вычисляется в том же диапазоне токов и перемещений, что и сила, чтобы связанная модель оставалась согласованной.
Поляков К. Ю. · ЭЛ-12м-25MATLAB/SimulinkЭлектрические цепи катушки и короткозамкнутого витка связаны с таблицами ЭДС и силы из COMSOL и механической подсистемой подвижных частей.
Поляков К. Ю. · ЭЛ-12м-25 Влияние зазора
Сопоставление минимального и максимального воздушных зазоров показывает, как меняются сила, ток катушки и ток короткозамкнутого витка.
Поляков К. Ю. · ЭЛ-12м-25 Переходный процесс
Начальный бросок и установившийся режим одновременно видны на временных зависимостях силы, тока катушки и тока короткозамкнутого витка.
Козеной М. Ю. · ЭЛ-12м-25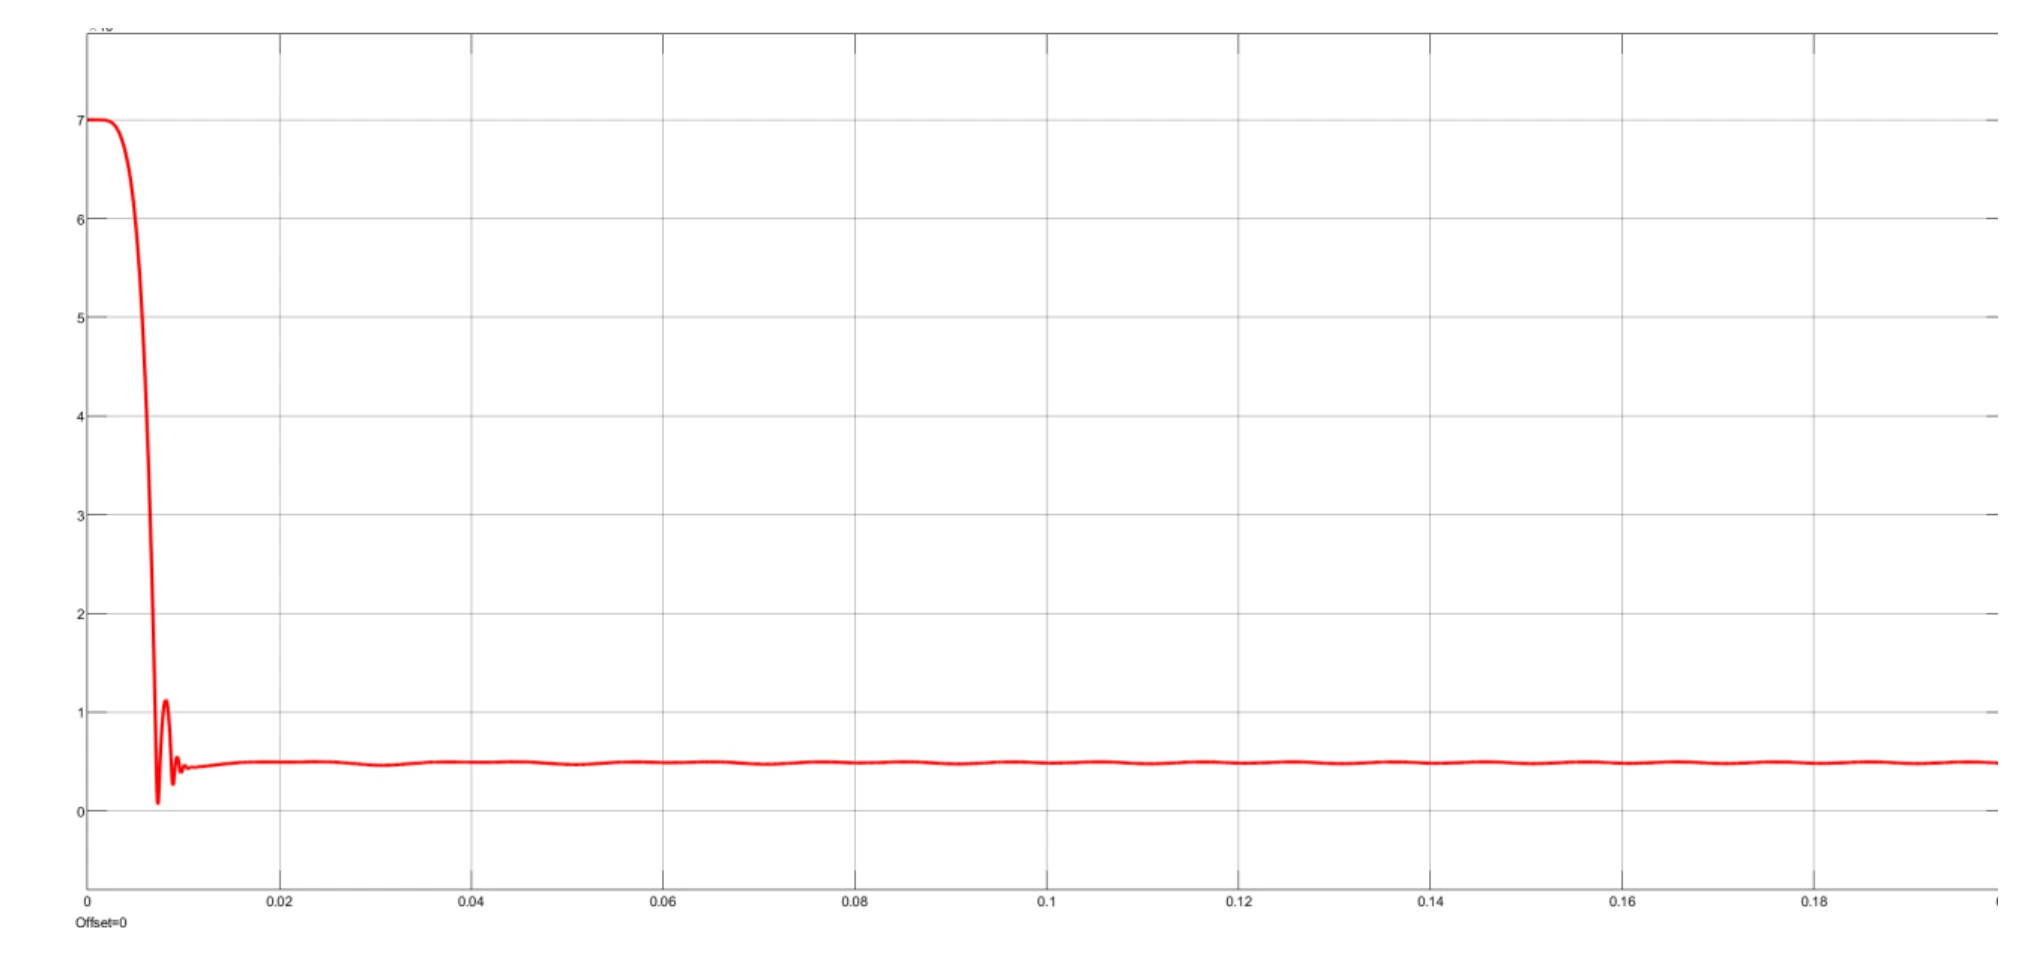 Динамика
Переходный процесс показывает движение якоря от начального воздушного зазора к рабочему положению и позволяет определить время срабатывания.
Козеной М. Ю. · ЭЛ-12м-25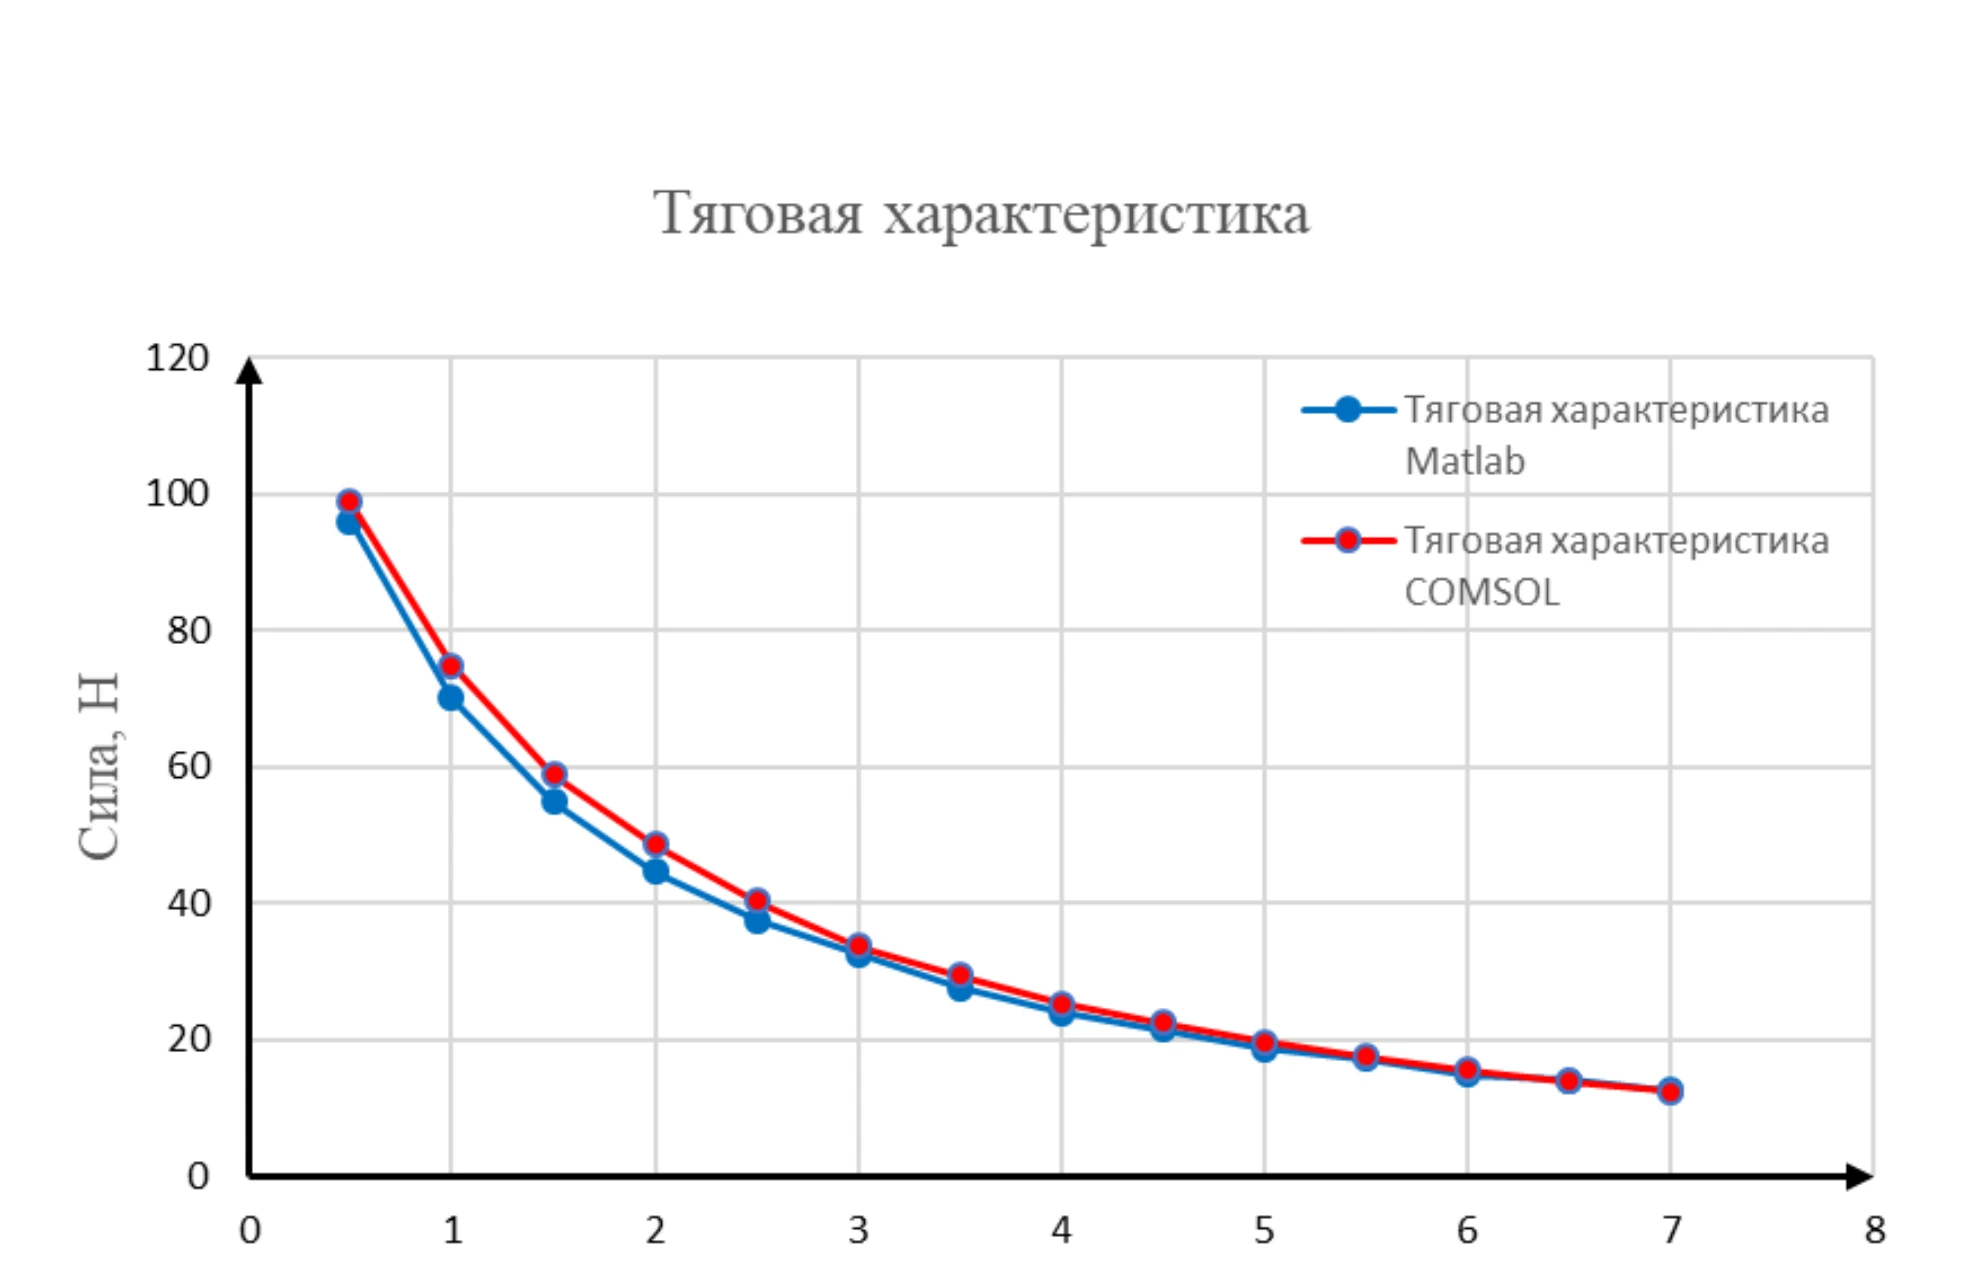 COMSOL ↔ MATLAB
Кривые электромагнитной силы, полученные из полевой модели COMSOL и связанной модели MATLAB/Simulink, сравниваются во всём диапазоне хода якоря.
Козеной М. Ю. · ЭЛ-12м-25 COMSOL
Модель показывает локальные зоны нагрева силовых контактов и тепловой путь через корпус и окружающий воздух.
Козеной М. Ю. · ЭЛ-12м-25 Тепловая динамика
Временная кривая дополняет цветовую карту поля и позволяет определить длительность прогрева и установившуюся максимальную температуру.
Козеной М. Ю. · ЭЛ-12м-25 Теплообмен
Электротепловая модель исследует распределение температуры и движение воздуха внутри корпуса в заданном режиме.
Беднов Д. С. · ЭЛ-12м-24